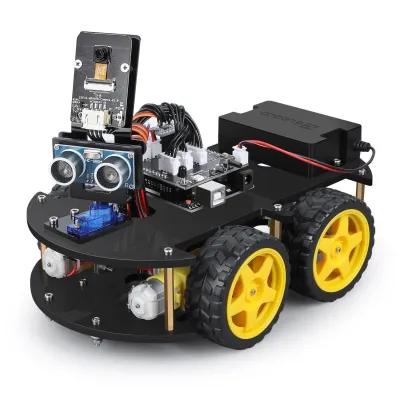
RoboCar 4.0
Ein Roboterauto, das sich im Browser steuern lässt – mit Live-Video und Befehlen in Echtzeit.
- Bereich
- Eigene Arbeit / Robotik
- Zeitraum
- 2024
- Rolle
- Full-Stack & Hardware
- Werkzeuge
- ESP32 · Python · WebSockets · Arduino
Ausgangslage
In diesem eigenen Projekt habe ich Weboberfläche, Backend und Mikrocontroller verbunden, um ein Roboterauto im Browser zu steuern.
Meine Arbeit
- Steuerbefehle und Rückmeldungen über WebSockets in Echtzeit übertragen.
- ESP32 und Python-Backend über JSON-Nachrichten mit einer Arduino-Motorsteuerung verbunden.
- Das Livebild der Kamera neben der Steuerung im Browser angezeigt.